【作者】黄嘉昕
【导师】宋智功
【学院】机械工程学院
【专业】机器人工程
【摘要】随着人工智能与机器人技术的深度融合,具身智能已成为推动机器人从虚拟环境向现实世界转型的关键技术。轮式双臂机器人因其拟人化的形态与行为潜力,在执行复杂交互任务中展现出巨大优势,但在非结构化环境下的感知理解、决策规划及精准控制方面仍面临严峻挑战。本课题设计旨在以轮式双臂机器人为载体,探索并优化基于数据驱动的具身操作控制策略,通过结合对模仿学习、强化学习、模型预测控制以及视觉-语言-动作(VLA)模型的控制策略研究对比,改善了机器人自主技能学习中的感知表征不足、双臂协同困难及语义-动作异构性等问题,为提升具身智能机器人的环境适应性与作业能力提供技术支撑。综合上述背景,本实践成果的主要研究内容包括:
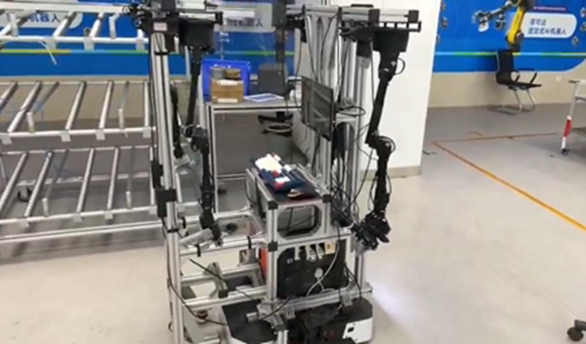
(1)系统设计并搭建了轮式双臂机器人的硬件系统,利用MuJoCo引擎构建了高保真数字孪生仿真环境,并构建了基于外骨骼式遥操作的数据采集框架,设计了分体式与一体式的多模态操控体系,实现了直观自然的遥操作体验,为机器人技能学习提供了高质量数据支撑。
(2)在模仿学习方面,提出了基于频域增强的小波Transformer(FEWT)以及基于频域增强的扩散策略,通过引入频域信息优化视觉表征。针对机器人视觉感知部分提出了频域增强高效多尺度注意力(FE-EMA)模块,实现了空间与频域特征的自适应融合,改善了机器人在模仿学习中的视觉表征能力与任务成功率。
(3)在任务目标驱动的控制策略方面,基于强化学习与MuJoCo引擎构建了仿真训练环境,设计了任务导向型奖励函数以实现双臂高效协同操作;在模型预测控制方面,基于预测采样的MJPC框架,实现了双臂动态轨迹在线实时优化。
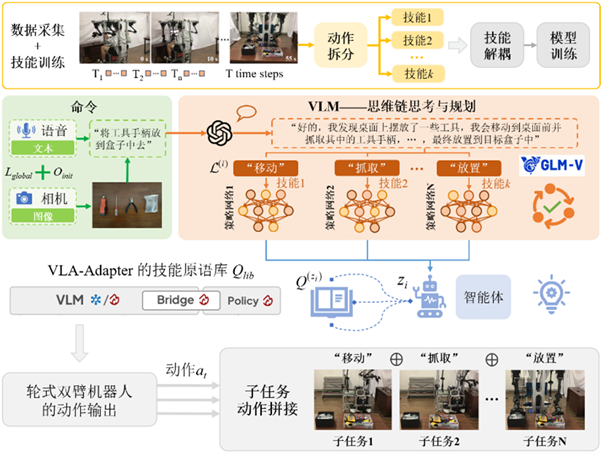
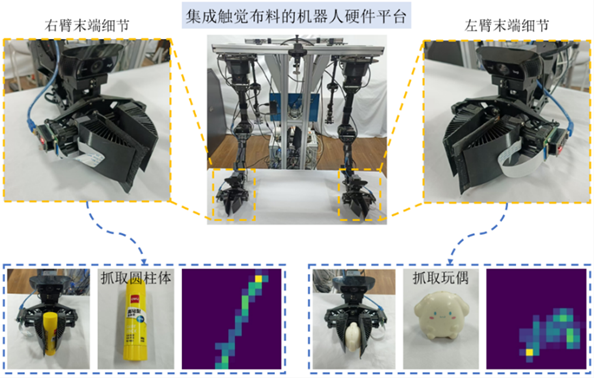
(4)在视觉-语言-动作VLA模型控制策略研究中,本项目提出了层级化语义路由(HSR-VLA)模型,构建了“视-语-触-动”协同的多模态链式具身推理范式,将触觉阵列与末端IMU数据作为物理状态修正项嵌入VLA模型,实现了从高层语义规划到底层物理交互的精准异构对齐。
(5)结合上述模型算法方案设计内容,基于分体式与一体式的多模态操控体系硬件平台,对其进行了系统性地算法部署与测试,完成了轮式双臂机器人特定任务下的工程验证与应用分析。证实了不同的具身操作控制策略在方块交接、精细装配及移动操作等复杂任务中的有效性,为轮式双臂机器人的软硬件系统搭建与控制算法开发提供了完整的解决方案。
【关键词】具身智能;具身操作控制策略;外骨骼式遥操作;轮式双臂机器人
【核心图表】
1. 轮式双臂机器人入企实践图片
2.集成STF触觉传感器的硬件平台展示
3. 层级化语义路由VLA(HSR-VLA)的框架结构